科大研发高解像度仿生眼
结合全彩广角成像与「事件驱动」动态感知技术
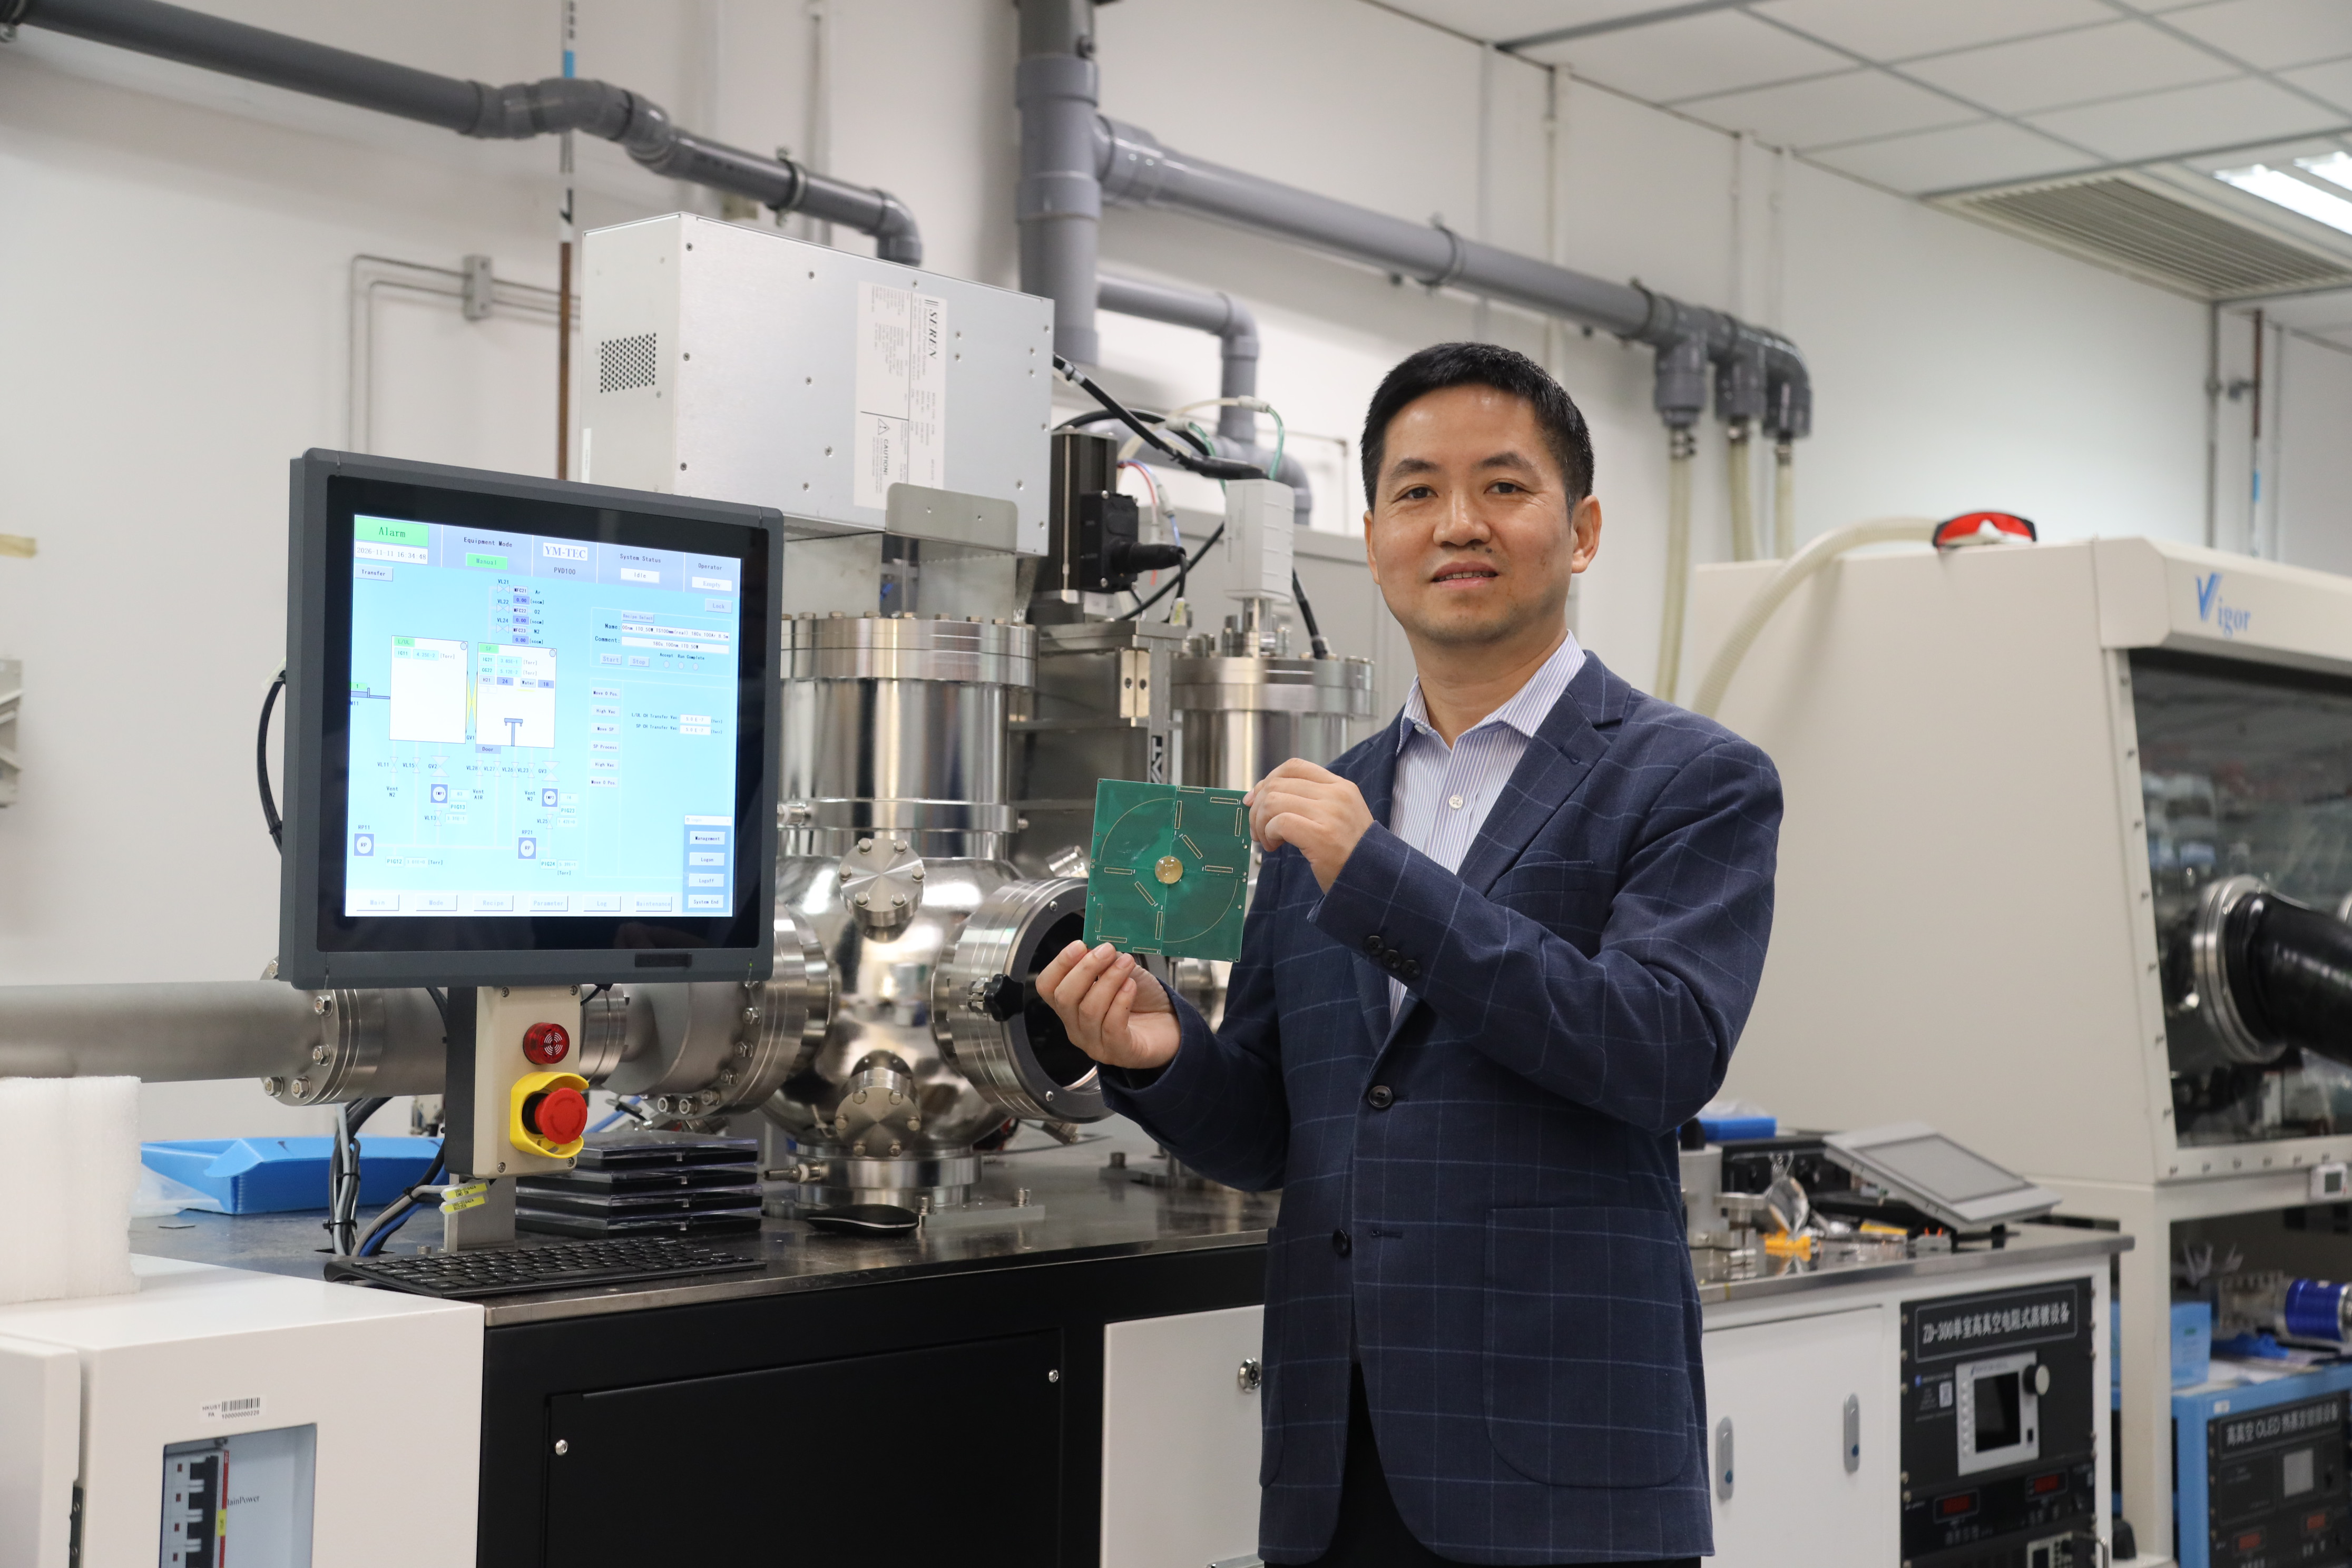
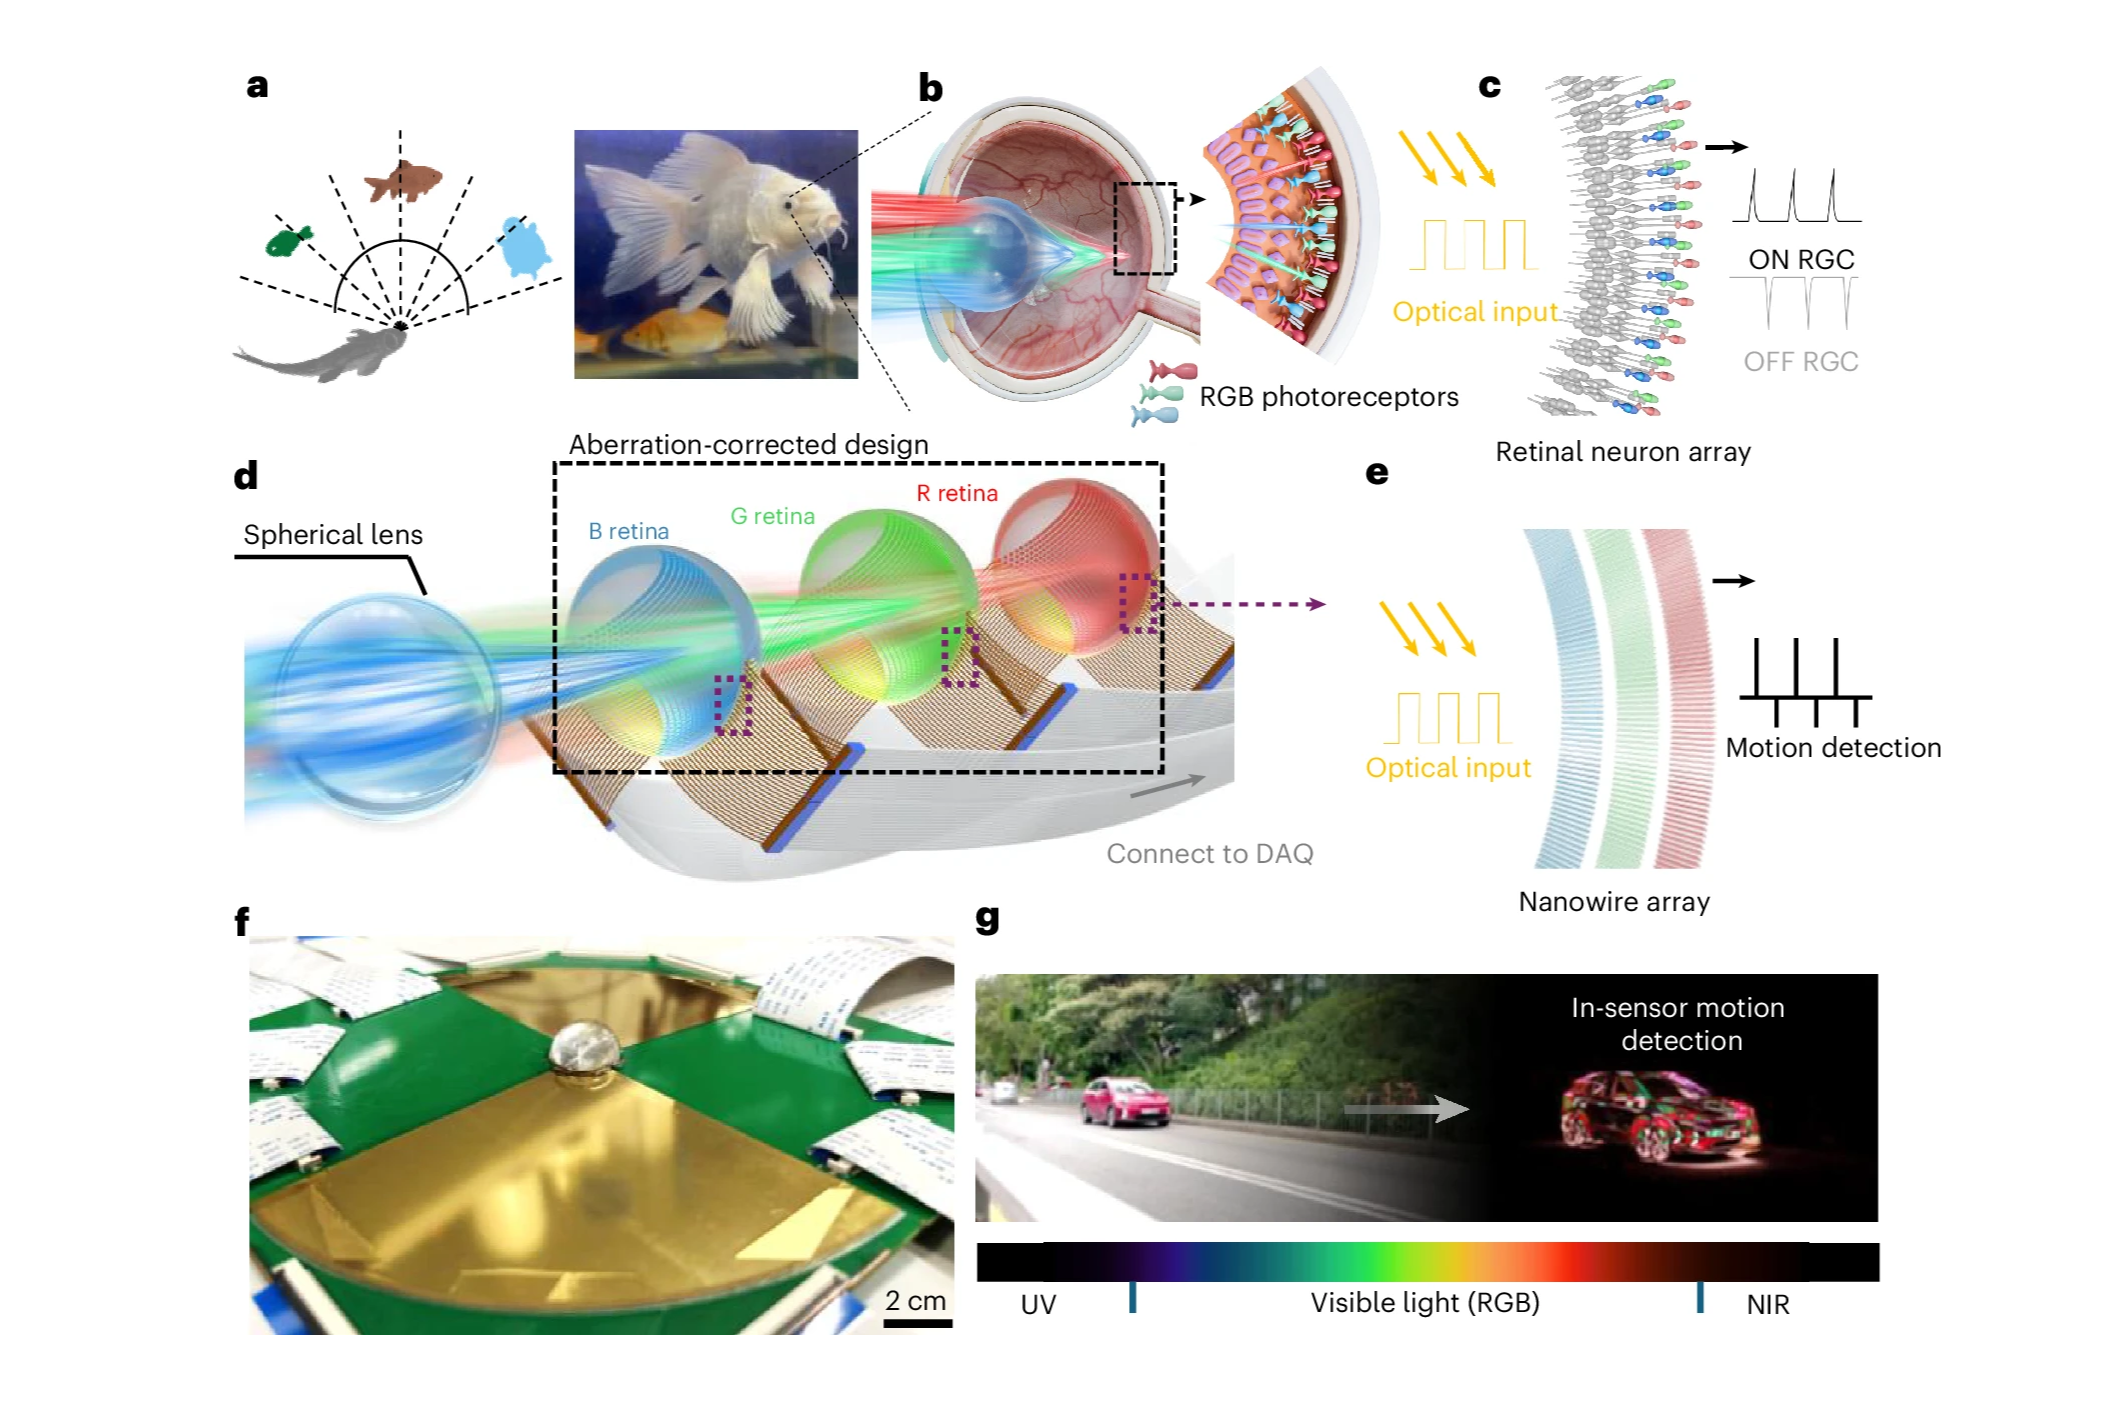
香港科技大学(科大)最近研发出一款高解像度仿生眼,成功将全彩成像、逾160度的像差校正广角视野,以及事件驱动的运动感知功能,整合于半球形的人工视网膜之中。该系统模仿生物眼睛的曲面视网膜结构,为未来机械人及自主系统提供微型视觉感测的创新方案,让机器在捕捉周遭环境信息的同时,大幅减少运动辨识所需的数据处理量。
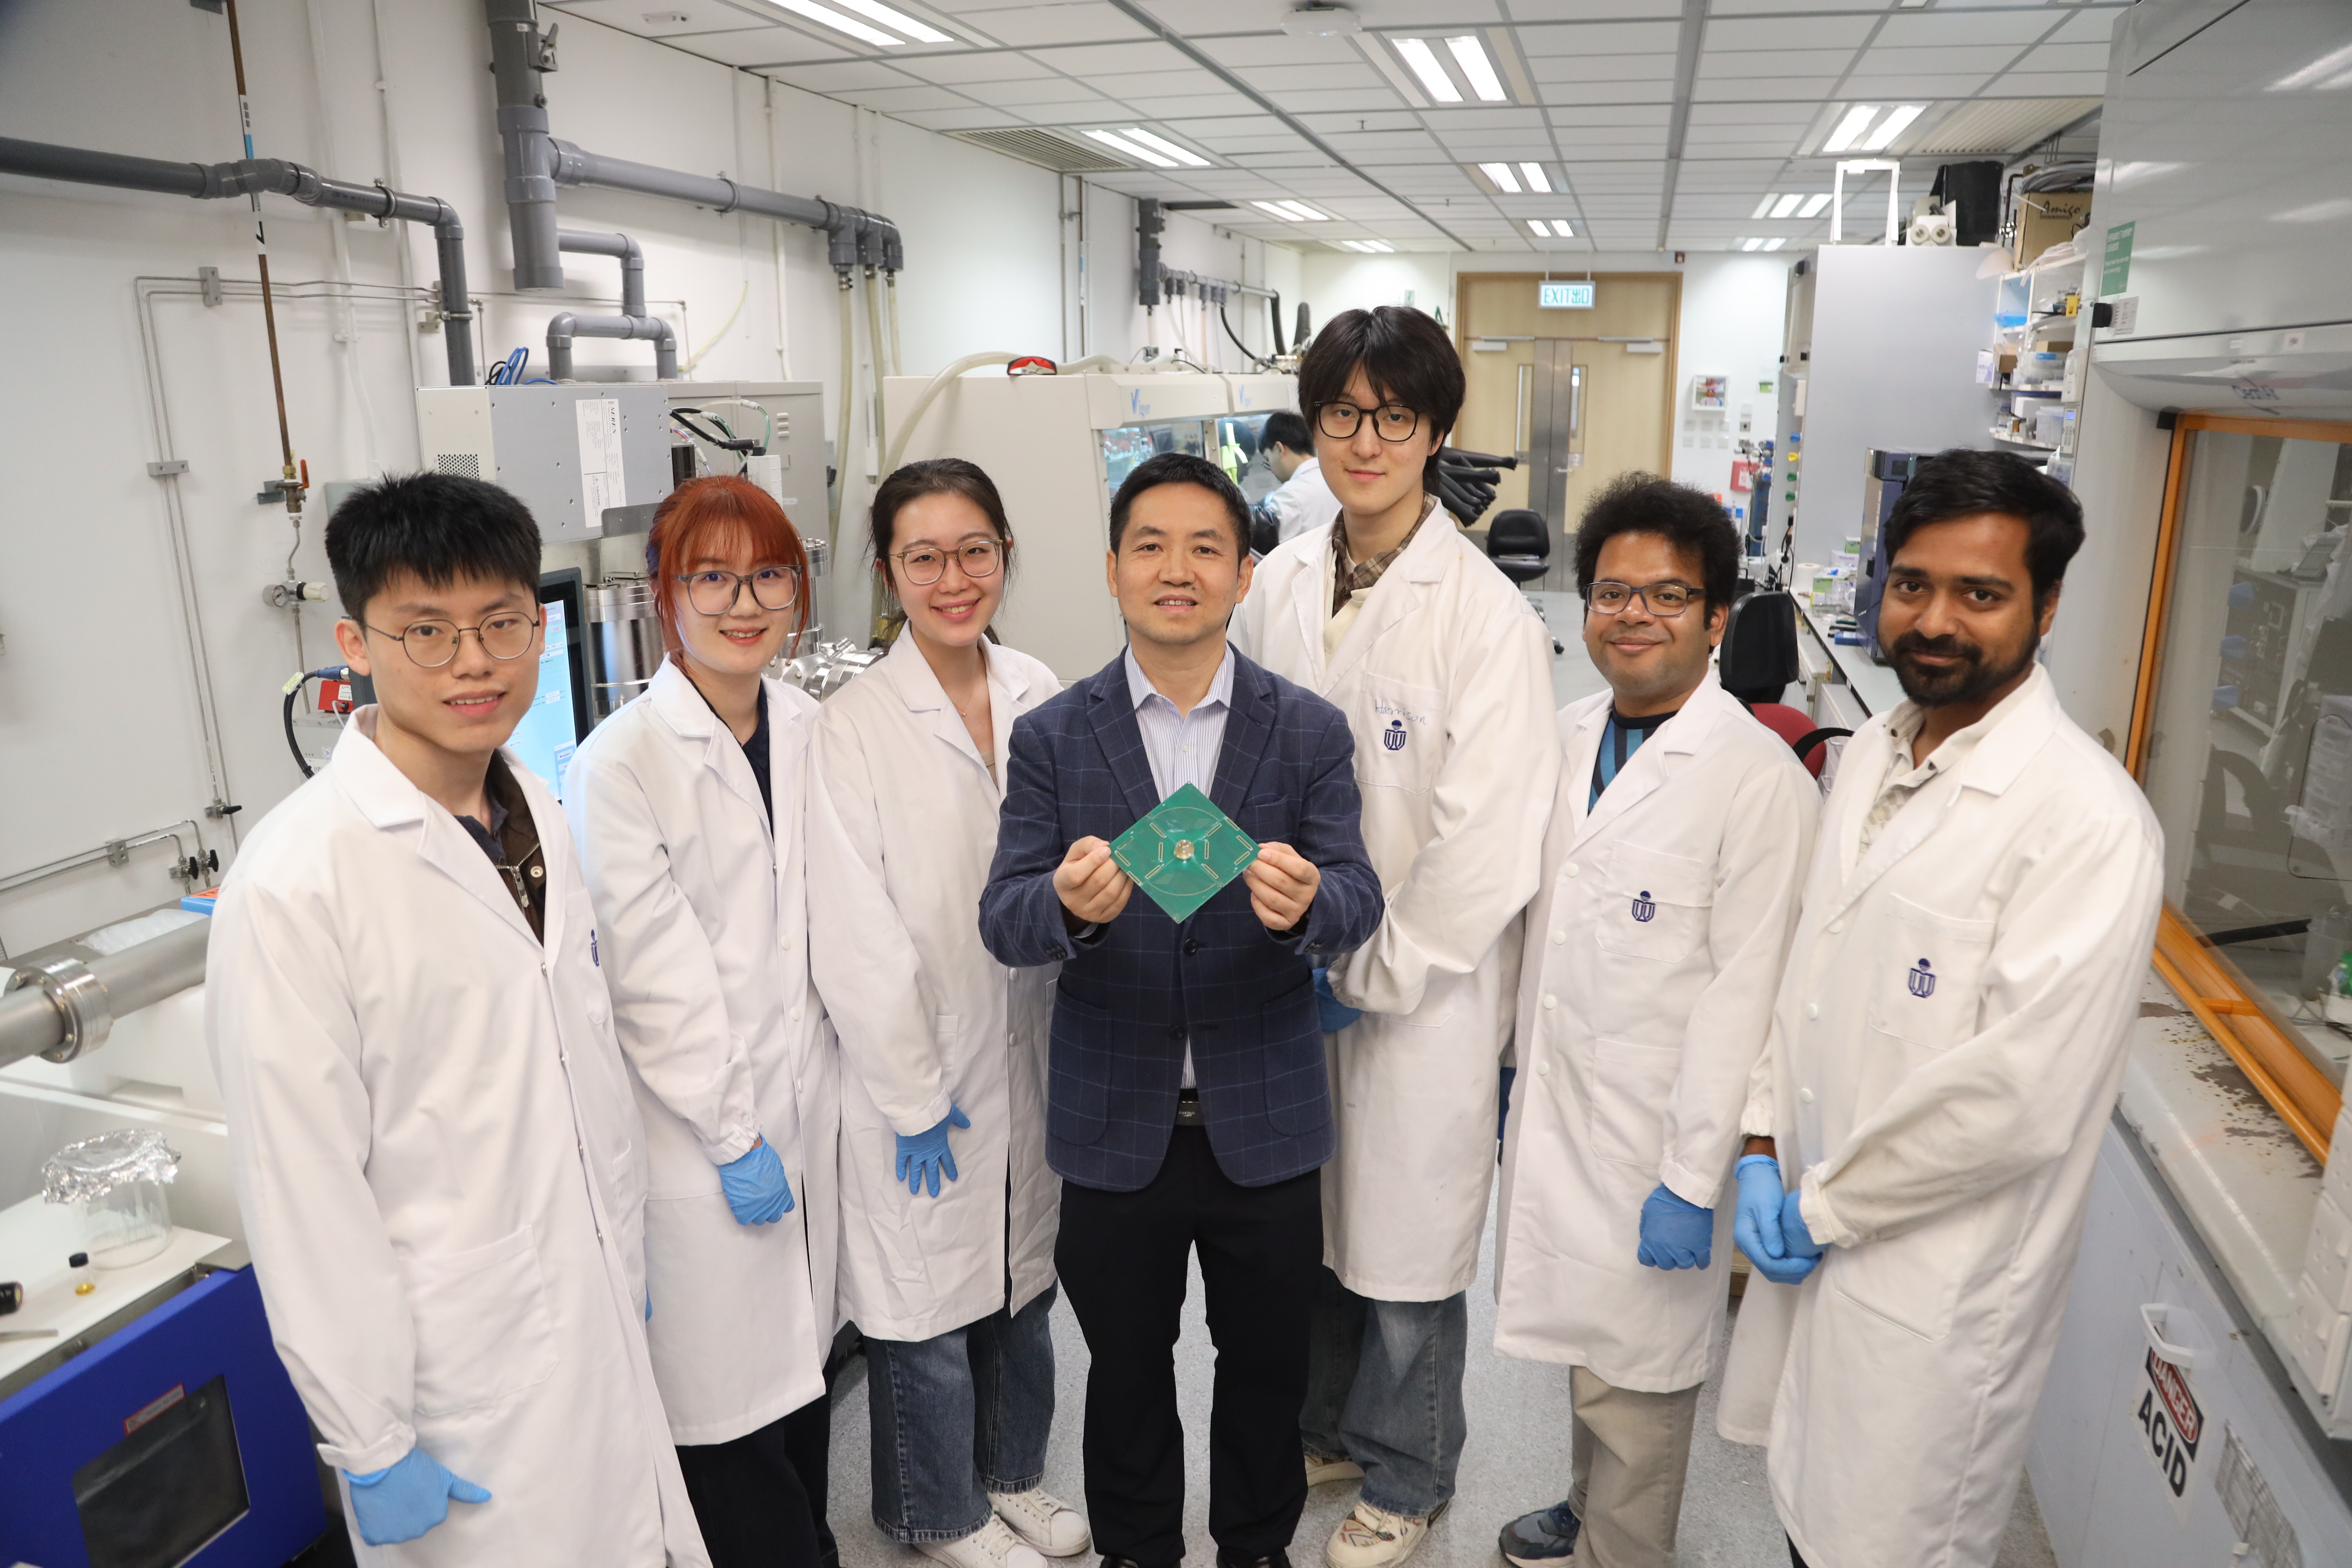
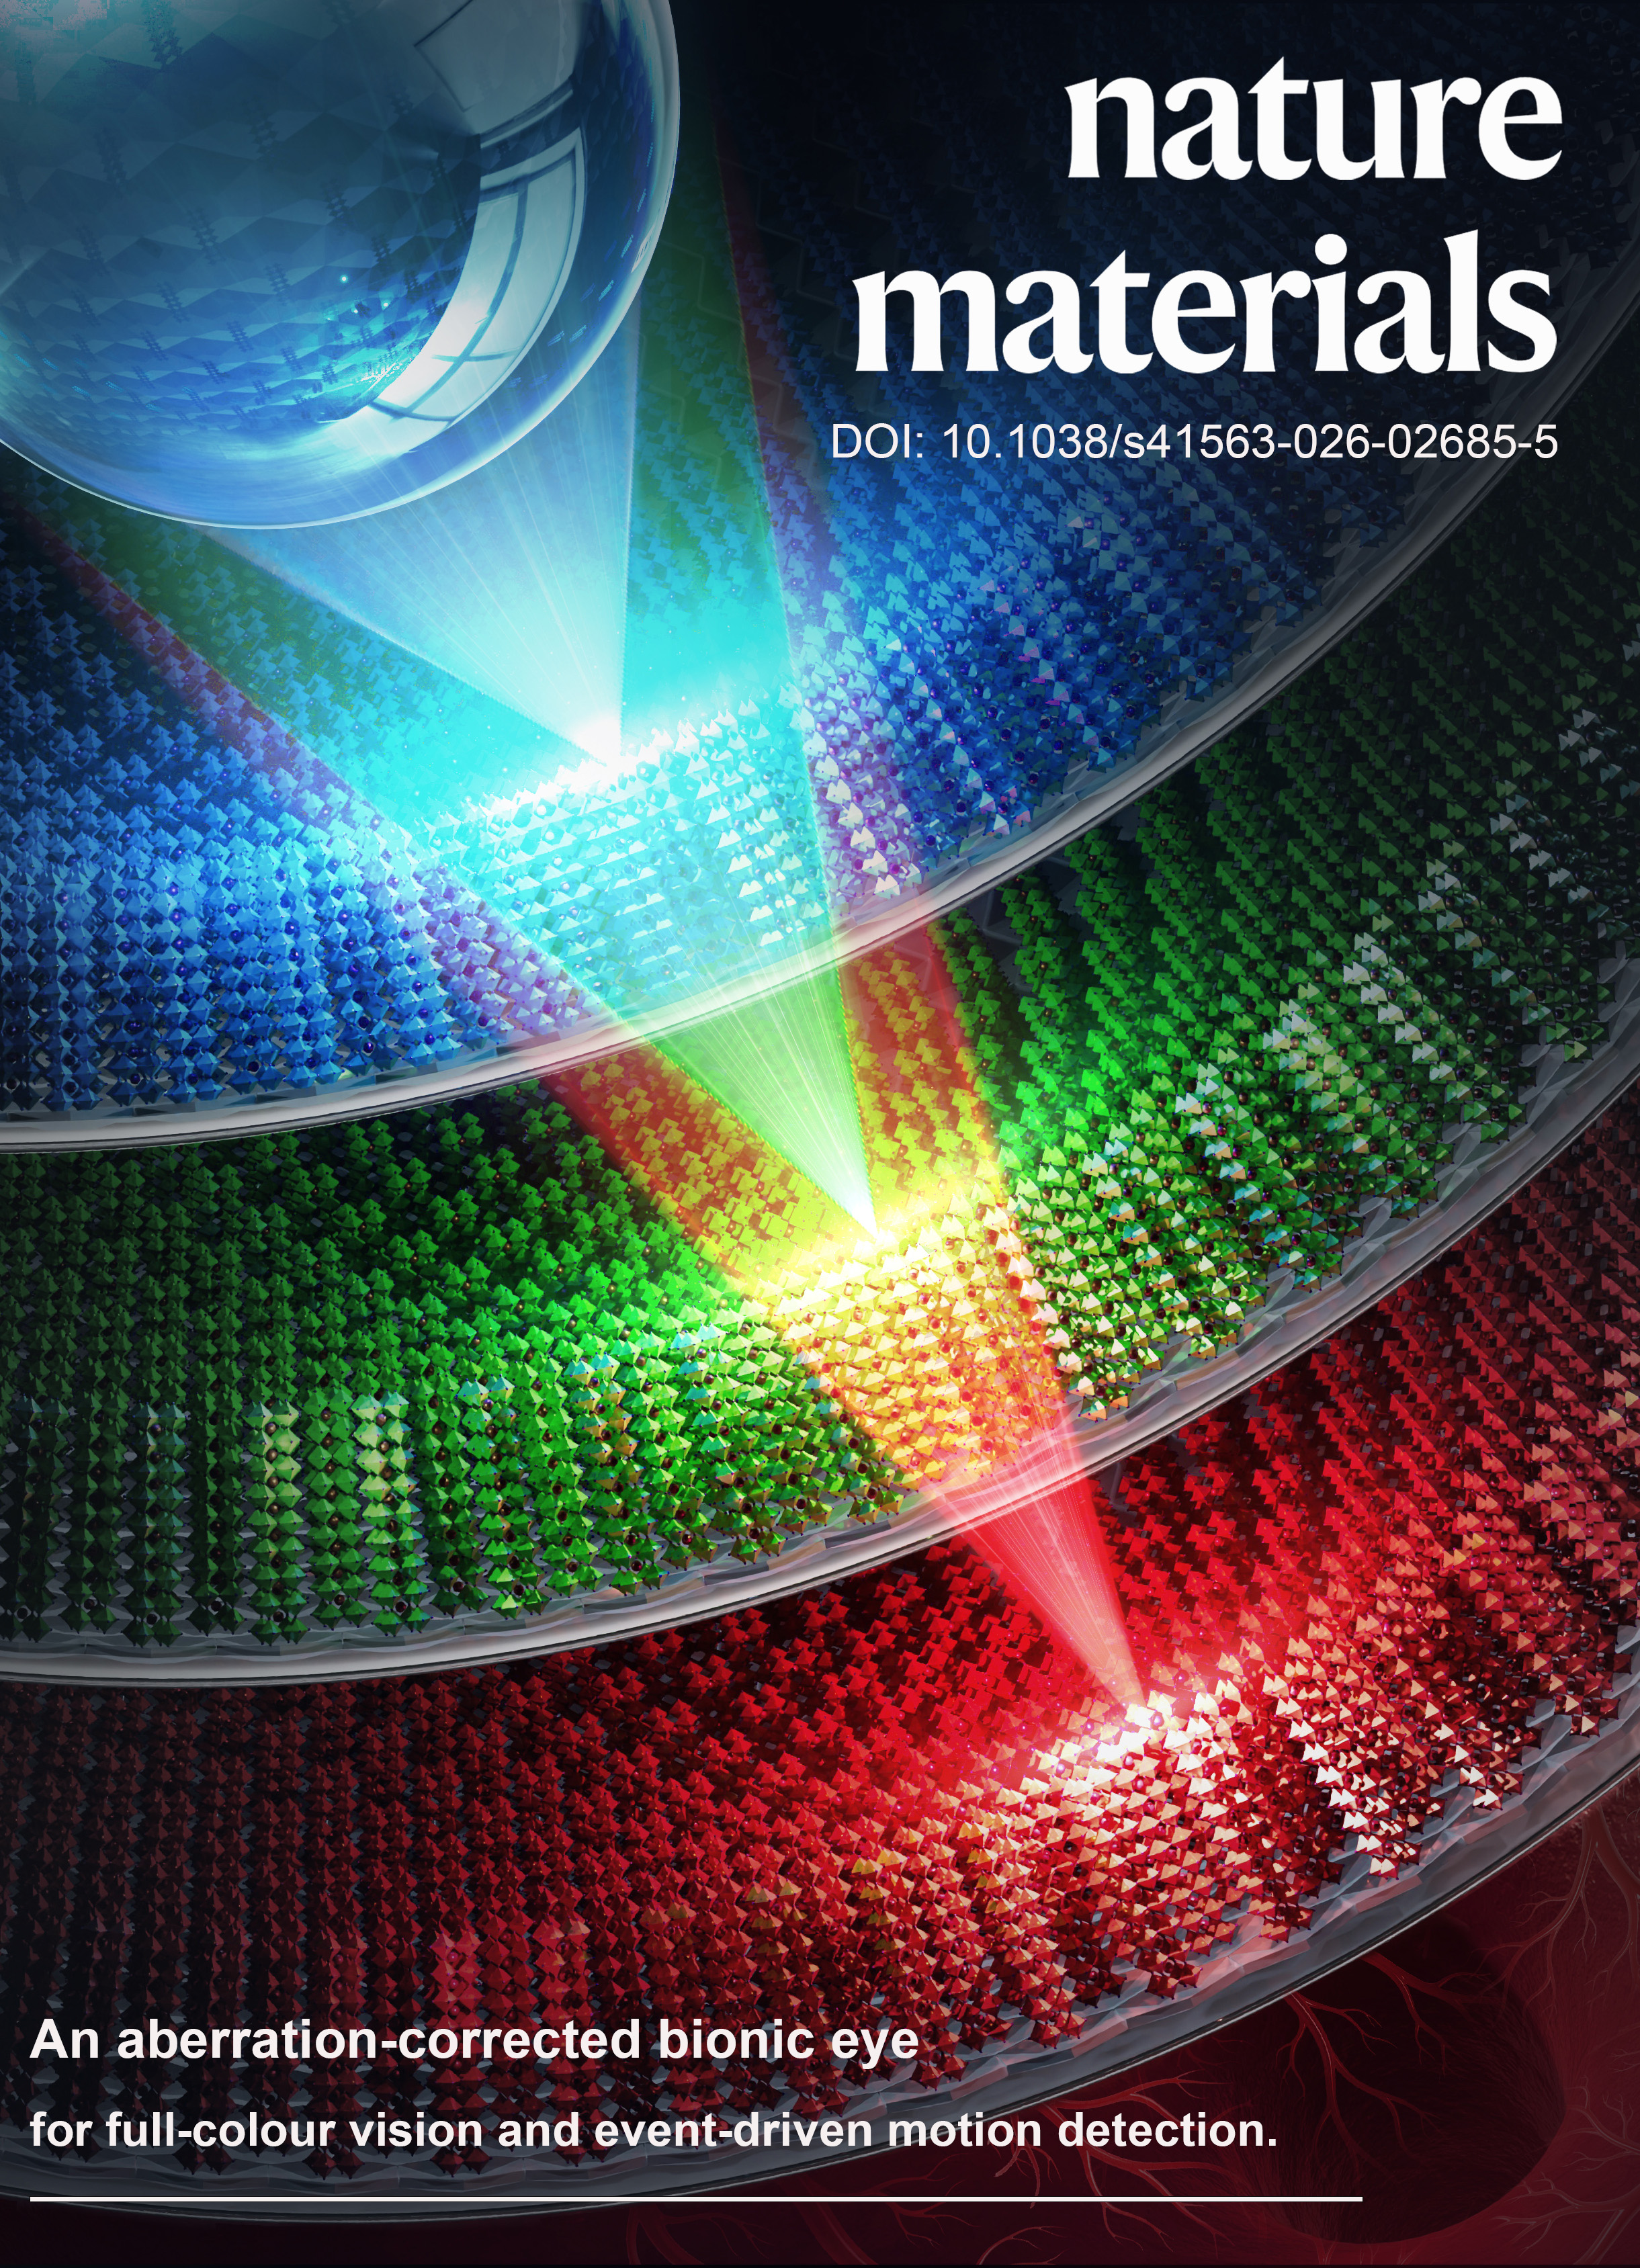
此项研究由科大电子及计算机工程学系、化学及生物工程学系讲座教授、显示与光电子全国重点实验室主任范智勇教授带领。团队开发出崭新的三维激光加工技术,成功在半球形表面制造出高密度感光像素数组,并构建出像素密度高达每英吋1,905像素(ppi)、总像素达367,500个的半球形串迭人工视网膜,为曲面影像传感器的发展带来重大突破。相关研究成果日前已于国际学术期刊《自然・材料》上发表,论文题为「An aberration-corrected bionic eye for full-color vision and event-driven motion detection」。
曲面人工视网膜的技术突破
视觉传感器是机器感知环境及与外界互动的重要组件。传统相机一般采用平面影像传感器,须依赖多组光学组件及外部处理校正像差。这类设计不仅增加系统的体积及复杂度,亦会降低能源效益并限制视野。
曲面影像传感器是机器感知的另一重要发展方向。透过仿照生物视网膜的几何结构,该技术有望以更紧凑的设计实现广角成像,并提升光学表现。然而,传统光刻技术主要针对平面基底而设计,要在高度弯曲的表面制造密集像素数组,技术难度极高。
为突破这项限制,科大团队研发出适用于半球形基底的三维激光加工方法,让器件的像素规模得以大幅提升,由团队于2020年在《自然》发表研究时所展示的100个像素,大幅提升至是次研究的367,500个,为半球形视觉传感器迈向实际应用奠定了重要基础。
范教授表示:「团队在2020年研发第一代仿生眼仅具备100个感测像素。在这个最新研究中,我们进一步开发出三维激光辅助制造技术,将新型仿生眼的感测像素数组规模扩大至近40万个,同时兼具160度超广角视野及事件驱动的运动侦测功能。我相信团队未来有望开发拥有逾百万个感测像素的下一代仿生眼,为机器人及自动驾驶领域实际应用开拓更广阔的发展空间。」
结合全彩成像与广角视野 大幅减少运动感知数据
新型仿生眼采用半球形串迭人工视网膜,整合对蓝、绿及红三色光敏感的感光层,可实现全彩成像,整体光谱响应范围涵盖300至800纳米。系统更可在超过160度的宽广视场内实现像差校正成像。透过结合高像素密度、色彩感知与广角成像,团队成功在单一技术上整合了微型人工视觉所需的多项关键功能。
除了获取影像,串迭式设计亦赋予系统「事件驱动」运动感知功能。传统影格式方法需要持续分析并处理连续的完整影像,才能从中提取运动信息;新系统则可直接感知影像中的动态变化,毋须在测试任务中传输完整影像。在研究设定的测试条件下,新技术的数据传输需求较传统影格式成像方法大幅降低逾99.95%,同时保持高达98.6%的运动辨识准确率。
研究结果展现了新技术在传感器层面整合影像获取与运动感知的庞大发展潜力。这项技术突破有望协助未来机械人及自主系统在掌握关键动态信息的同时,大幅降低视觉数据的传输量及运算负荷,为未来「机器视觉」的发展奠定重要基础。
是次论文第一作者为科大电子及计算机工程学系博士毕业生及前博士后研究员龙正浩博士(现为复旦大学助理教授),唯一通讯作者为范智勇教授;研究亦获科大(广州)訾云龙教授合作参与。
注册收取我们的最新消息
最新消息


香港科技大学(科大)与宇树科技有限公司(宇树)签署合作备忘录,旨在加强双方在具身智能领域的产学研合作。合作备忘录签署仪式于10月14日圆满举行。是次合作将以科大计算器科学及工程学系,以及其正在建设中的「未来AI Lab」为核心,标志硬件平台支持、科研合作、人才培训及生态圈建设等方面展开全面合作,并以此平台为基础,探索建立联合实验室。
合作备忘录由宇树联合创始人陈立先生与科大副校长(研究及发展)郑光廷教授共同签署。宇树商业发展总监陈小立先生、科大工程教育创新中心总监兼土木及环境工程学系教授王幼行教授、郑家纯机器人研究院院长兼电子及计算器工程学系教授施凌教授、计算器科学及工程学系系主任周晓方教授与计算器科学及工程学系副教授王帅博士共同见证。

香港科技大学(科大)化学系教授吕海鹏教授率领研究团队,在光电技术领域自旋控制方面的研究取得重大突破。团队成功研发「钙钛矿手性多量子阱架构」,使电子在室温下自旋极化的保持时间延长约300倍,为未来量子科技及自旋相关的应用发展开拓更多可能。相关研究成果近日已于国际研究期刊《Nature Photonics》发表,题为《Perovskite chiral multiple quantum wells with extended spin lifetime via efficient spin cascade》。
半导体产业掌握现代光电技术发展的命脉,但业界一直面临提升处理速度与减少能源消耗的双重挑战。为突破这些限制,研究人员积极探索新方向,尤其是利用电子自旋为基础的新型技术。然而,由于自旋退相干的过程极快,以致室温下的自旋操控仍然相当困难。